平常操作無人機時,衛星定位是協助飛行器掌握位置的重要技術之一。但如果飛行過程中突然失去 GNSS 訊號, 無人機還能不能知道自己在哪裡,甚至繼續尋找指定目標並完成任務?
2026 年 10 月 13 日, 「2026總統盃無人機競賽-無人機關鍵技術挑戰賽」 決賽於嘉義縣亞洲無人機 AI 創新應用研發中心登場。這場競賽不只是比拚飛行操控能力,而是將 自主導航、AI 影像辨識、目標定位與飛行系統整合 帶進實際競賽場域,讓參賽團隊透過實機測試,驗證無人機在不同環境下自主執行任務的能力。
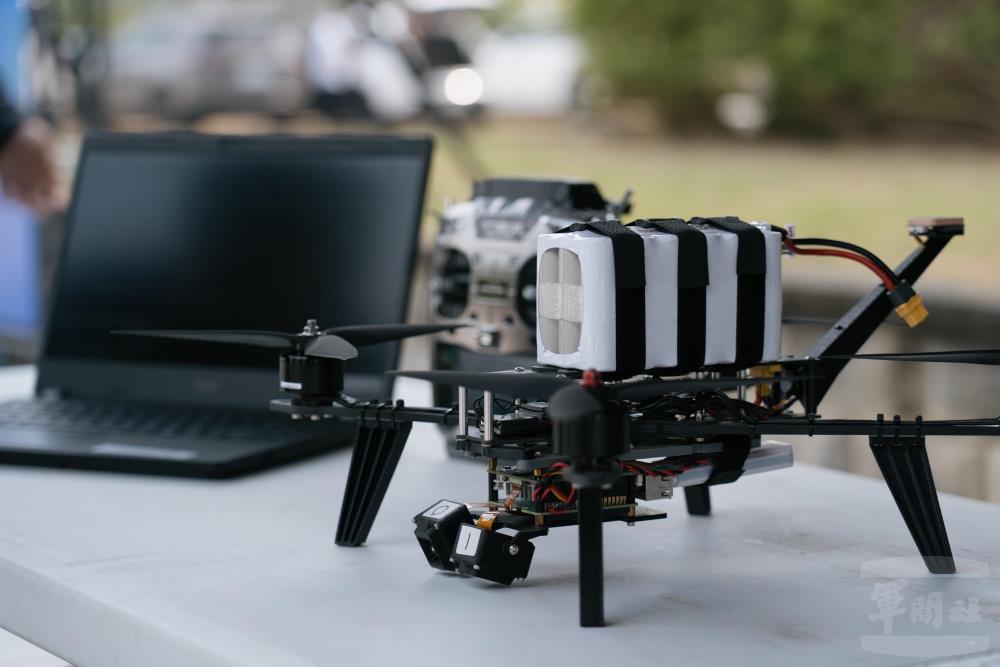
圖片來源: 國防部軍事新聞通訊社(軍聞社)
01 / 不只是飛行競賽,更要考驗無人機的自主判斷能力
這項競賽由國家科學及技術委員會辦理,國立成功大學王助系統工程研究中心承辦,鼓勵大專院校與產業、研究單位合作,將自主飛行相關技術從研發階段帶進實際測試。
競賽區分為 「一般組」與「挑戰組」, 兩者都以自主導航及多目標偵蒐為核心,但技術要求有所不同。
著重自主飛行、路徑規劃與 AI 影像辨識,允許使用 GNSS 輔助導航。
提高導航難度,要求無人機在無法使用 GNSS 定位的條件下,利用機載感測器與自主導航演算法完成任務。
也就是說,競賽除了檢驗無人機能否按照設定路線飛行,更重視它能不能在定位條件受限時,依靠自身感測與運算能力持續執行任務。
02 / 沒有 GNSS,無人機如何知道自己在哪裡?
在這次決賽中,國防大學理工學院師生團隊投入 「無 GNSS 環境自主導航多目標偵蒐」 項目,展示結合視覺導航與 AI 目標辨識的技術成果。
一般無人機可以透過 GNSS 接收衛星訊號,取得自身位置資訊。但在訊號受到干擾、遮蔽或無法使用的情況下,衛星定位便可能失去作用。
為了解決這個問題,團隊採用 視覺地貌比對技術, 讓無人機利用機載攝影機拍攝地面影像,再與預先載入的地圖資料進行特徵比對,推估自身所在位置。
以上為視覺地貌定位的簡化流程示意
簡單來說,就像人拿著地圖觀察周圍地形,透過道路、建築或地貌特徵,判斷自己目前的位置。
不過,將這套原理真正應用在飛行中的無人機上並不容易。無人機必須在持續移動的情況下完成影像擷取、特徵比對與定位運算,同時兼顧飛行穩定性及運算速度。
國防大學團隊也分享,在實際飛行測試過程中,台灣常見的農田景觀便曾成為技術挑戰。
由於不同農田的田埂形狀與地面紋理可能相當接近,當無人機從空中拍攝時,容易使影像特徵比對產生混淆。因此,團隊必須持續分析飛行紀錄與影像資料,逐步修正演算法及系統整合問題。
地貌相似、影像特徵不足,以及飛行過程中的即時運算需求,都是視覺導航技術從理論走向實際應用時必須面對的問題。
03 / AI 目標辨識,讓無人機不只是看見畫面
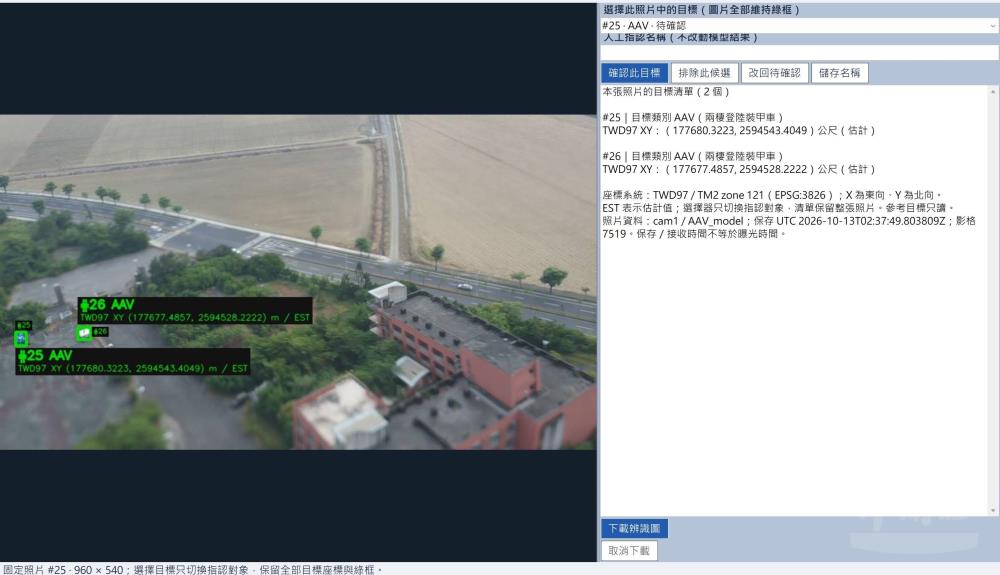
除了自主定位,另一項重要技術是 AI 影像辨識與目標資訊標定。
無人機在空中執行巡查或偵蒐任務時,攝影機取得的影像可能涵蓋大範圍地面環境,但真正需要辨識的目標,往往只占畫面中的一小部分。
尤其受到飛行高度、拍攝角度、天候光影與背景環境影響,目標可能變得難以辨識,甚至與周圍物體混淆。
為了改善這類問題,國防大學理工學院團隊將 AI 辨識演算法整合至無人機機載運算設備,使系統能夠在飛行過程中處理影像、辨識目標,並記錄對應的座標、方位及編號。
團隊也透過實際飛行取得的影像資料,反覆分析誤判與漏判情況,調整辨識模型,讓系統能在有限的機載運算資源下維持辨識效能。
這項技術的價值在於,無人機不再只是將大量影像傳回地面,由人員逐一查看,而是能在空中先行處理部分影像資訊,協助後續的資料分析與任務判斷。
圖片來源: 國防部軍事新聞通訊社(軍聞社)
04 / 從模擬走向實機,才是真正的技術挑戰
對自主飛行系統而言,演算法在電腦模擬環境中成功運作,不代表實際裝上無人機後就能得到相同結果。
在真實飛行過程中,還需要面對飛行震動、攝影機安裝角度、感測器誤差、運算延遲,以及不同環境條件造成的影像變化。
國防大學理工學院團隊在研發過程中,先建立模擬環境進行演算法測試,再逐步導入實際機體驗證。
其中,團隊曾發現攝影機實際安裝角度與程式預設條件不一致,影響系統運算結果。這類看似細微的軟硬體整合問題,往往就是技術能否真正應用於實際飛行的重要關鍵。
因此,這次競賽值得注意的,不只是無人機能不能完成指定任務,更在於參賽團隊如何將 飛控、攝影機、機載運算、定位演算法與 AI 辨識系統 整合成可以運作的完整系統。
05 / 自主飛行技術,還能應用在哪些地方?
無 GNSS 自主導航與 AI 影像辨識的應用範圍,並不侷限於競賽或特定任務。
例如在山區搜救、災害現場或部分室內外複雜環境中,無人機可能面臨衛星定位訊號不足、地形遮蔽或通訊條件受限等問題。
如果能結合視覺導航、機載感測器與自主決策技術,未來便有機會讓無人機在更多特殊環境中維持導航及任務執行能力。
在基礎設施巡檢方面,這類技術也具有發展潛力。當無人機需要接近橋梁、建築結構或其他定位條件不佳的區域時,若能利用環境特徵輔助定位,將有助於拓展自動化巡檢的應用情境。
不過,這些仍屬技術延伸的應用方向,實際導入不同場域前,仍須經過對應的環境測試、安全驗證與相關法規評估。
06 / 從競賽現場,看見台灣無人機技術的發展方向
近年無人機技術持續朝向更高程度的自動化與智慧化發展,除了飛行性能與硬體設備,如何提升自主導航、環境感知及任務執行能力,也成為重要的研發方向。
這次總統盃無人機關鍵技術挑戰賽,讓不同領域的研發成果有機會透過實際飛行接受驗證,也讓產業與學術單位能夠在共同的任務條件下,檢視技術的可行性與整合能力。
無人機真正的自主飛行,不只是讓它按照預設路線起飛、移動與降落,更重要的是當環境條件改變時,仍能掌握自身位置、辨識周圍資訊,並持續完成任務。
從無 GNSS 導航到 AI 目標辨識,這次競賽所呈現的技術方向,也反映出無人機正逐漸從單純的飛行載具,朝向具備環境感知與自主任務能力的智慧系統發展。

