白天飛無人機時,一般可見光鏡頭可以清楚看到道路、建築、設備甚至地面上的人員;但到了夜間、煙霧或低能見度環境中,普通攝影機能取得的資訊就會大幅減少。這時候,熱成像設備往往成為無人機執行巡檢、搜索或救援任務的重要「眼睛」。
不過,想讓熱影像看得更清楚,通常也代表需要使用解析度更高、價格更昂貴的熱成像相機。現在,台灣研究團隊嘗試換一種方式:不一定先把感測器換得更高階,而是利用 AI,把原本解析度較低的熱影像重新強化。
資策會人工智慧研究院近期開發「黑夜中的鷹眼:無人載具 AI 熱顯強化技術」,利用 AI 超解析度演算法搭配邊緣 AI 即時運算,改善低解析度熱影像容易出現的模糊、輪廓不清與細節不足等問題,讓低成本熱成像模組也能取得更清楚的熱源影像。相關技術預計於 9 月 29 日至 30 日舉行的 2026 ITRI ICT TechDay 展出。
這項技術的核心概念,其實很像替無人載具多加上一層「AI 影像強化」。原本熱成像攝影機取得的畫面解析度較低時,人物、車輛或設備的輪廓可能不夠清楚,AI 則透過超解析技術重新建立影像中的邊緣、輪廓與細節,讓原本較難辨認的熱源結構變得更加明顯。
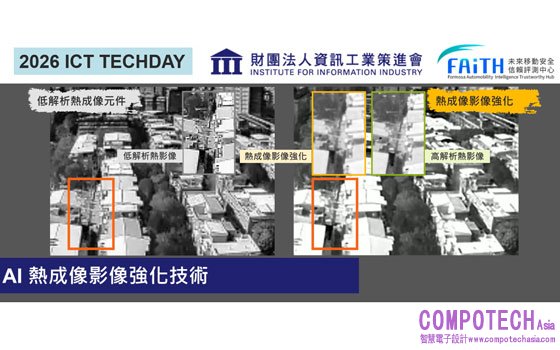
圖片來源:資策會
這和單純把圖片放大並不完全相同。真正重要的是,系統希望讓無人機或其他無人載具在實際任務中,更容易從熱影像裡判斷「看到的是什麼」。
例如無人機在夜間巡檢工廠或電力設備時,可能需要確認設備是否出現異常發熱;進入災害現場執行搜索時,也可能需要從背景環境中辨識人體熱源。如果原始熱影像過於模糊,即使成功拍到目標,也可能增加後續判讀的難度。
而這次另一個值得注意的地方,是 AI 影像處理並不是把畫面全部傳回遠端伺服器後再分析,而是直接部署在低功耗邊緣 AI 運算平台上。
也就是說,攝影機取得熱影像後,可以直接在載具端進行影像強化,再把處理後的資訊提供給操作人員或後續系統使用。這種方式可以減少資料必須反覆傳送到雲端所產生的延遲,也更符合無人機在飛行過程中需要即時判讀環境的需求。
對無人機來說,這點尤其重要。因為在巡檢、搜救或自主飛行任務中,很多判斷可能需要在幾秒甚至更短的時間內完成,如果影像必須先傳到遠端、等待分析後再回傳結果,就可能影響整個任務效率。
資策會表示,採用低解析度熱成像元件搭配 AI 強化後,感測器成本可望降低約 50%。相較直接使用高解析熱成像設備,這種方式希望透過軟體與演算法提升既有硬體的使用效果,降低無人載具、智慧監控與其他設備導入熱成像技術的門檻。
不過,這裡所說的「降低約 50%」主要是資策會針對採用低解析熱成像元件所提出的成本估算,並不代表所有無人機熱像系統的整體成本都一定能直接降低一半。實際導入時仍會受到感測器規格、AI 運算平台、系統整合與應用需求影響。
除了成本之外,高階熱成像元件的取得也可能受到國際供應鏈波動與出口限制影響。資策會目前也正整合國產 AI 晶片、熱成像相機與邊緣運算模組,希望讓相關技術從單一演算法,進一步發展成可以實際部署的熱成像感知方案。
這項技術其實也不只適用於無人機。官方提出的應用方向還包括災害搜救、智慧監控、工業檢測、智慧車輛與車電安全等領域,只要是在黑暗、煙霧、夜間或其他可見光攝影機較難工作的環境中,熱影像都有可能發揮作用。
以無人機巡檢來說,未來真正需要的或許不只是「拍到畫面」,而是讓飛行載具能更快判斷設備是否過熱、現場是否有人員,甚至進一步提供給 AI 系統做後續辨識與警示。
資策會表示,這項技術先前已於 2026 COMPUTEX 展示,目前也已協助國內業者整合熱成像相機、AI 晶片及邊緣運算模組,首波合作方案預計於今年第四季量產,並規劃供應國內外市場。
過去要提升無人機的感知能力,最直接的方法往往是換上解析度更高、規格更好的感測器。但當 AI 開始直接進入無人機的邊緣運算系統後,另一種方向也逐漸出現:不只是一直增加硬體規格,而是讓演算法從既有的感測資料中取得更多可以使用的資訊。
從夜間巡檢、災害搜救,到自主飛行,未來無人機要「看得更清楚」,可能不再只取決於鏡頭本身有多昂貴,而是感測器、AI 與邊緣運算能不能真正整合在一起。
#無人機 #Drone #AI #人工智慧 #熱成像 #熱顯像 #邊緣AI #無人機巡檢 #無人機搜救 #智慧感知 #自主飛行 #資策會

