英國完成無人機共用空域實測! 物流與消防無人機透過 UTM 系統協調飛行
當物流無人機正在執行配送任務,消防單位卻需要緊急派出無人機支援救援,兩種不同用途、不同營運商的無人機,該如何安全使用同一片天空?
隨著無人機逐漸投入物流、公共安全、工程巡檢及緊急應變,空域管理已不再只是確認單架無人機能否安全起飛,而是必須解決多架無人機、不同營運單位同時執行任務時的飛行協調問題。
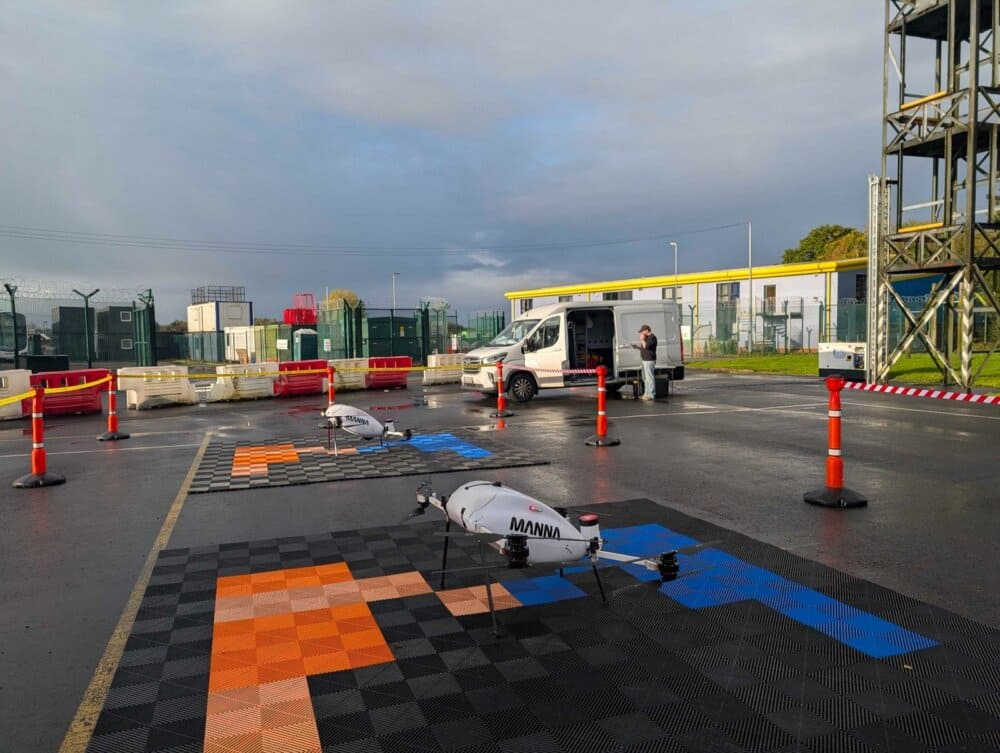
2026 年 11 月 9 日,ANRA Technologies 公布英國無人機共用空域測試成果。 由 ANRA、Wing、Manna Air Delivery 及 Lancashire Fire and Rescue Service(蘭開夏郡消防救援局)共同參與,在英國民航局(CAA)核准的測試空域內,成功完成不同交通管理系統間的協調飛行驗證。
這項計畫的重要性,不只在於多架無人機能夠共同飛行,更在於不同營運商不需要使用同一家公司的管理平台,也能透過共同技術標準交換飛行資訊,降低空域衝突風險。
從單獨飛行到共用空域:無人機管理面臨的新挑戰
過去許多無人機超視距飛行任務,通常透過專用空域、隔離飛行區域,或營運商之間的人工協調,避免不同飛行活動互相干擾。
這種方式適合規模有限的測試或特定任務,但當一個地區同時出現多家物流公司、消防救援、巡檢及其他公共服務無人機時,空域需求就可能重疊。
例如,一家物流公司預計在住宅區上空執行配送,同一時間,消防單位也需要使用附近空域進行緊急應變。如果各自使用獨立系統,且無法交換飛行計畫,便難以提前掌握可能發生的航線衝突。
因此,如何讓不同無人機營運商共享飛行資訊,並在起飛前完成航線協調,已成為推動大規模無人機應用的重要課題。
UTM 是什麼?讓不同無人機系統能夠互相協調
UTM(Unmanned Aircraft System Traffic Management) 指的是無人機交通管理系統,主要用於支援無人機飛行活動的資訊交換、空域協調與安全管理。
相較於傳統航空交通管理,UTM 更著重處理數量可能大量增加、飛行高度較低、任務頻繁且營運商多元的無人機活動。
UTM 可以協助營運商管理飛行計畫、掌握其他無人機預定使用的空域,並在飛行前確認潛在衝突。
本次測試使用的兩套獨立系統
為 Manna Air Delivery 及蘭開夏郡消防救援局提供 UTM 服務。
使用自行整合的 UTM 系統,管理其無人機飛行任務。
兩套系統透過 ASTM F3548-21 國際標準交換飛行意圖(Flight Intent)資訊,讓不同平台可以辨識彼此預定的飛行範圍,並提前協調可能發生的衝突。
這項機制稱為「策略性衝突排除」(Strategic Deconfliction)。
簡單來說,系統不必等到兩架無人機飛得太近才採取動作,而是透過事前共享航線與空域使用資訊,降低飛行計畫重疊所帶來的風險。
本次測試也運用開源的 InterUSS Platform 進行系統互通性自動化測試,協助確認不同 UTM 服務供應商能否依照共同標準交換資訊。
策略性衝突排除主要處理起飛前的飛行規劃與協調,並不等同於無人機本身具備即時自動避撞能力。
BVLOS 超視距飛行:讓無人機突破目視範圍限制
除了 UTM 系統互通性,本次測試另一項重要技術是 BVLOS(Beyond Visual Line of Sight),也就是「超視距飛行」。
一般目視範圍內飛行稱為 VLOS(Visual Line of Sight),操作人員必須依相關規定,持續以目視方式掌握無人機的位置與周邊飛行情況。
BVLOS 則允許無人機在操作人員無法直接目視的範圍內執行任務,但必須符合適用的飛航安全要求與主管機關核准條件。
這種飛行方式對物流配送、長距離基礎設施巡檢及災害應變具有重要價值。
例如,物流無人機可以在核准航線上執行較長距離配送;消防救援單位也能運用無人機進入不適合人員接近的區域,取得現場影像或執行其他核准任務。
然而,當不同單位同時進行 BVLOS 飛行,操作人員無法單純依靠目視掌握所有空中活動,便更加需要有效的空域管理、飛行協調與風險控制機制。
本次 Chorley 測試結合 BVLOS 與 VLOS 實際飛行,驗證不同營運商可以透過 UTM 系統交換資訊,在共同管理的空域內協調執行任務。
實際測試成果:三個營運單位、兩套管理系統
本次展示於 2026 年 10 月 21 日在英國蘭開夏郡 Chorley 舉行,相關成果於 11 月 9 日正式對外公布。
測試地點位於英國民航局核准設立的臨時危險空域(Temporary Danger Area,TDA)內,空域識別為 EGD391,公布的空域上限為平均海平面以上 800 英尺,約 244 公尺。
這次測試的三個實際飛行營運單位分別為 Wing、Manna Air Delivery,以及蘭開夏郡消防救援局,涵蓋商業物流與公共安全兩種不同任務類型。
四項主要驗證成果
跨系統資訊交換
ANRA 與 Wing 的獨立 UTM 系統成功透過共同標準交換飛行意圖資訊。
共用空域協調
不同營運商能夠在同一指定空域內,透過策略性衝突排除協調飛行活動,而非完全依賴各自獨立的飛行區域。
實際飛行驗證
測試不只停留在電腦模擬,而是結合物流與消防無人機,完成實際 BVLOS 與 VLOS 飛行。
管理制度驗證
除了系統技術,計畫也建立營運程序、參與規則及管理架構,作為未來增加其他營運商的基礎。
英國民航局將此次展示視為建立常態化 BVLOS 飛行管理機制的重要進展。
目前公開資訊尚未提供完整飛行架次、總飛行時數、航線衝突處理次數及系統可靠度等量化結果,因此不能直接將這次測試解讀為已完成全國規模的商業營運驗證。
消防救援的關鍵需求:緊急任務如何取得優先權?
與一般物流配送不同,消防救援任務往往具有高度時間敏感性。
當緊急事故發生時,救援無人機可能需要迅速起飛,原有的物流航線也可能必須調整。
因此,共用空域管理除了避免航線衝突,也必須進一步建立緊急任務優先使用空域的規則。
蘭開夏郡消防救援局指出,參與這項計畫的重要目的之一,就是協助建立讓緊急服務能夠優先執行任務,同時維持其他空域使用者安全運作的管理方式。
不過,緊急任務的進階優先權安排仍是後續發展工作,尚不能視為本次測試已完整驗證的功能。
未來如果能將任務優先順序、飛行計畫調整與緊急應變程序納入可互通的 UTM 架構,將有助於改善多種無人機服務同時運作時的協調效率。
從實驗空域走向常態營運,還有哪些挑戰?
這次測試雖然取得重要成果,但仍是在核准的臨時危險空域內進行,與無人機全面融入一般空域、執行大規模常態化飛行,仍有一定距離。
若要將這種模式擴展至其他地區,還需要進一步確認不同 UTM 系統的可靠性、飛行資訊更新機制、緊急事件處理程序,以及主管機關如何監督跨營運商的空域協調。
ANRA 與合作單位後續將持續改進系統互通性、營運程序與管理要求,同時規劃納入更多無人機營運商及 UTM 服務供應商。
這次驗證提供了一項重要方向:未來無人機產業的發展,不只取決於飛行器能飛多遠、載重多少,還取決於不同系統能否安全有效地共同運作。
當物流配送、消防救援、工程巡檢及其他無人機服務逐步進入相同空域,UTM 與 BVLOS 的結合,將是推動低空空域從個別任務走向多方協同運作的重要基礎。

